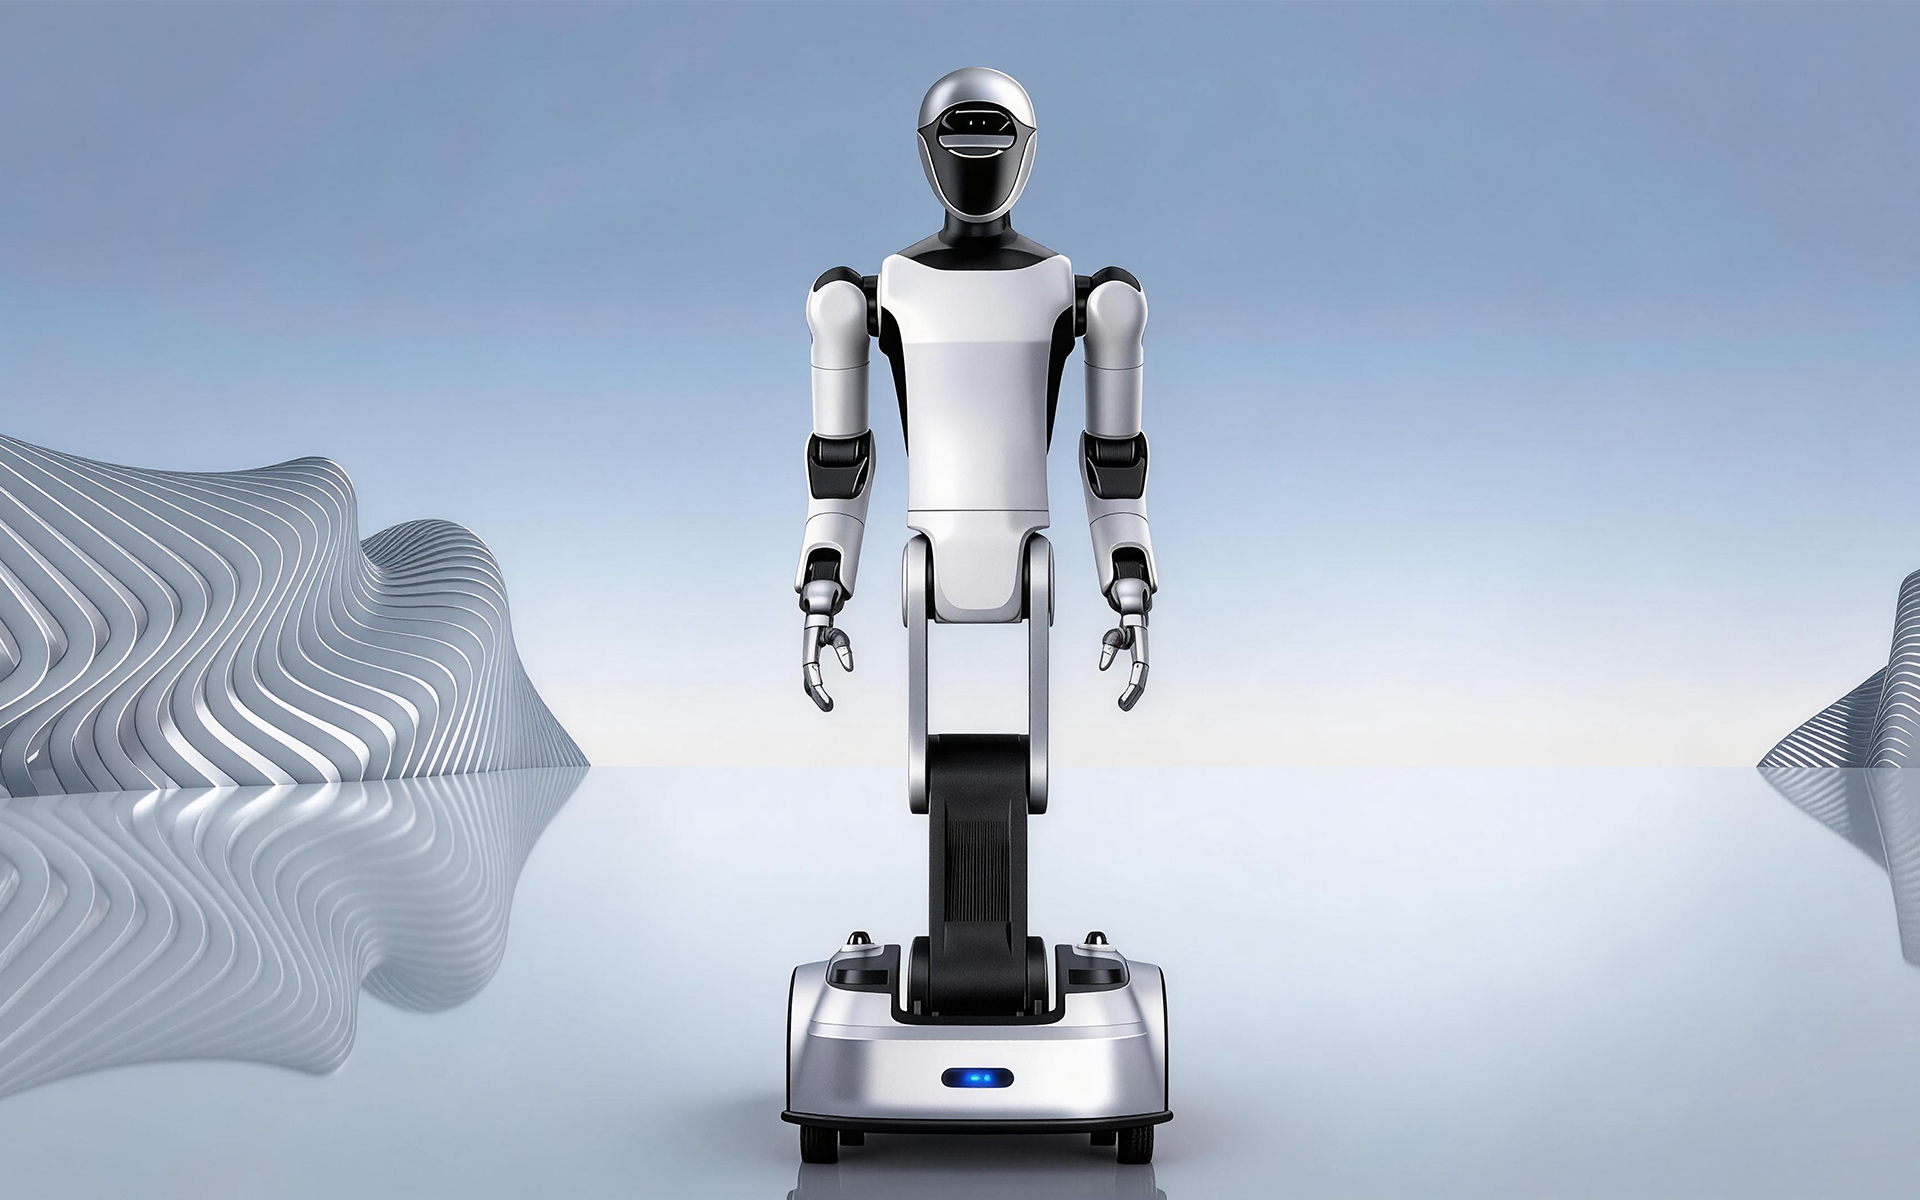


轮式双臂移动机器人设计:从外观设计到结构设计的要点
轮式双臂移动机器人兼具移动底盘的灵活性与双臂操作的精细性,广泛应用于工业巡检、物流搬运、科研服务等场景。这类产品的设计难点在于如何平衡移动稳定性、操作灵活性与人机交互体验。以下从外观设计、结构设计及设计要点三个维度进行解析。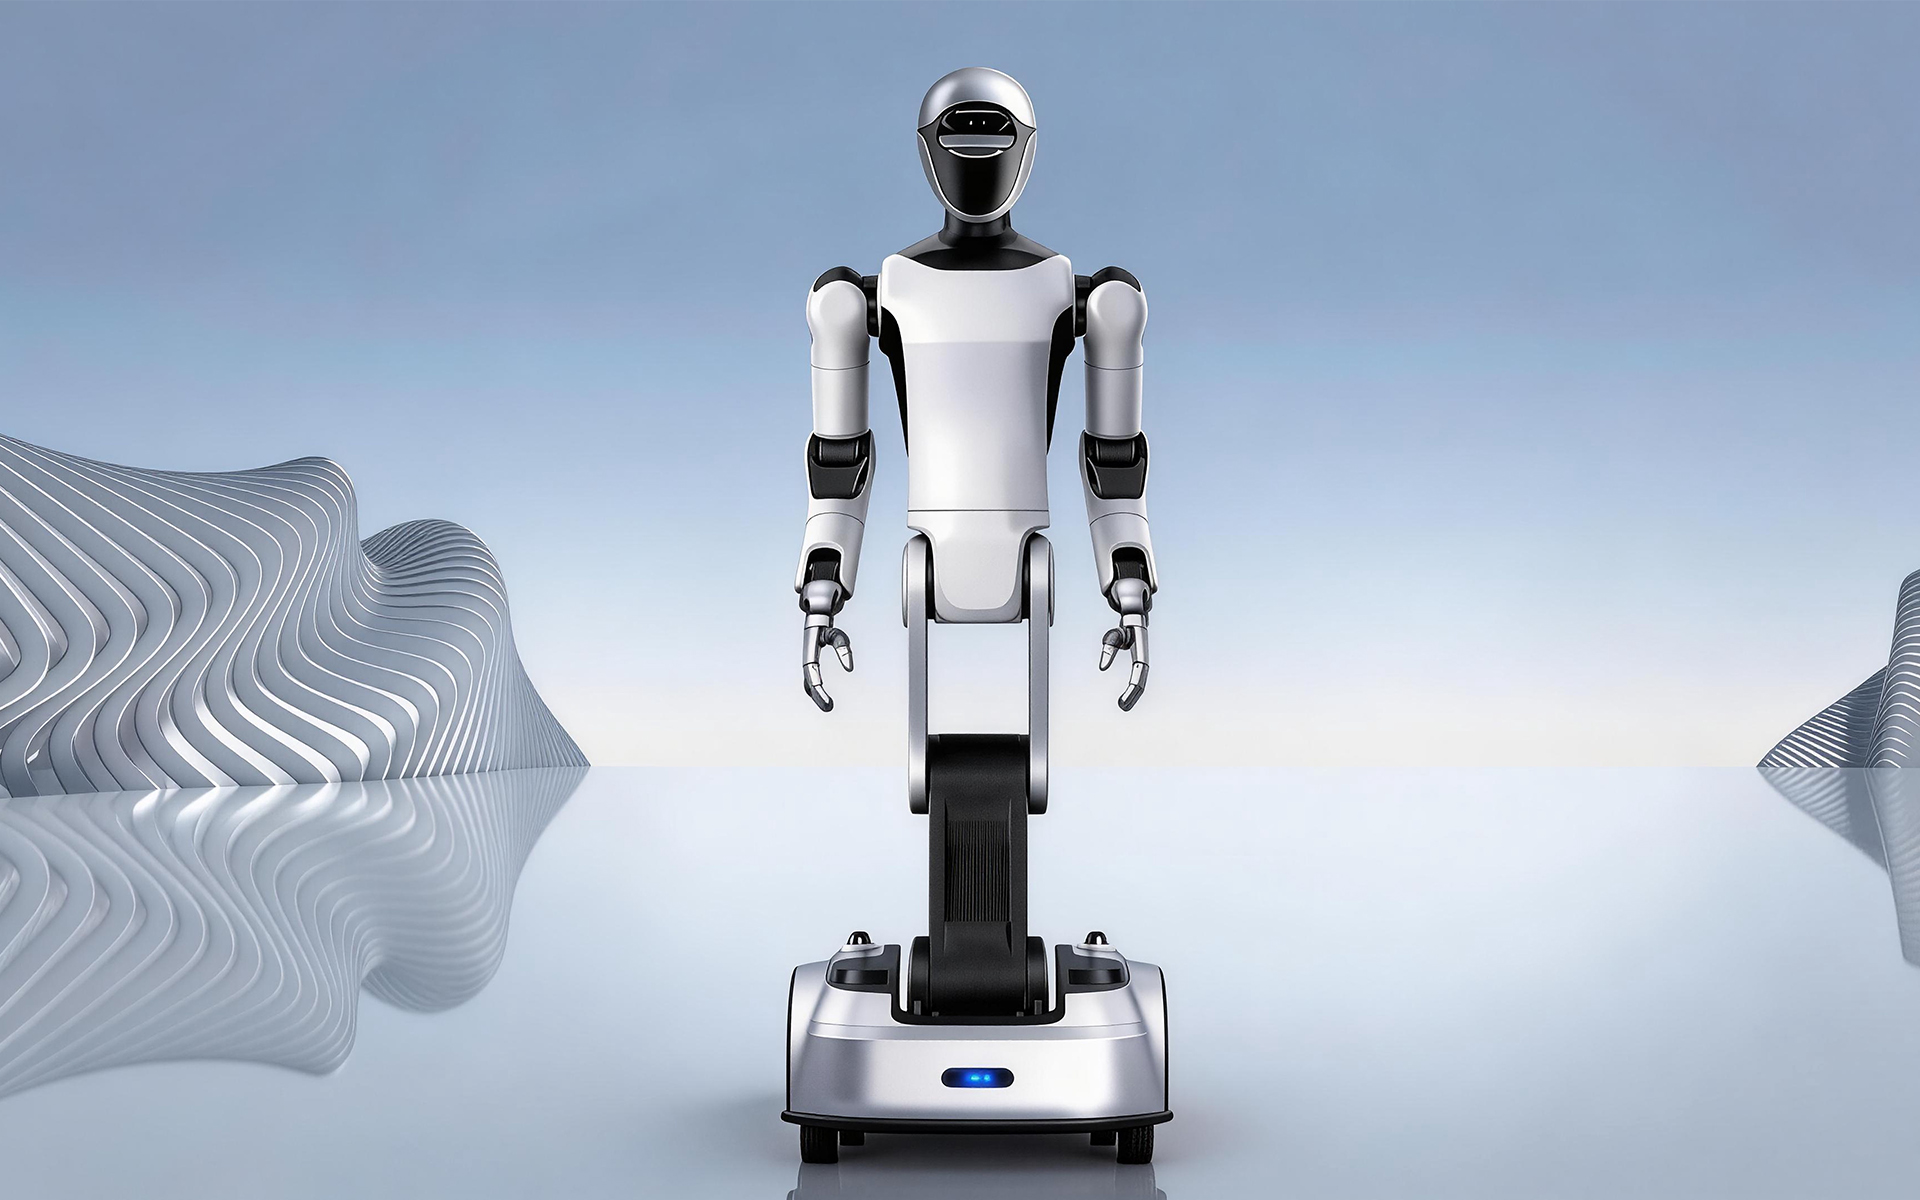
一、外观设计:功能与形象的统一
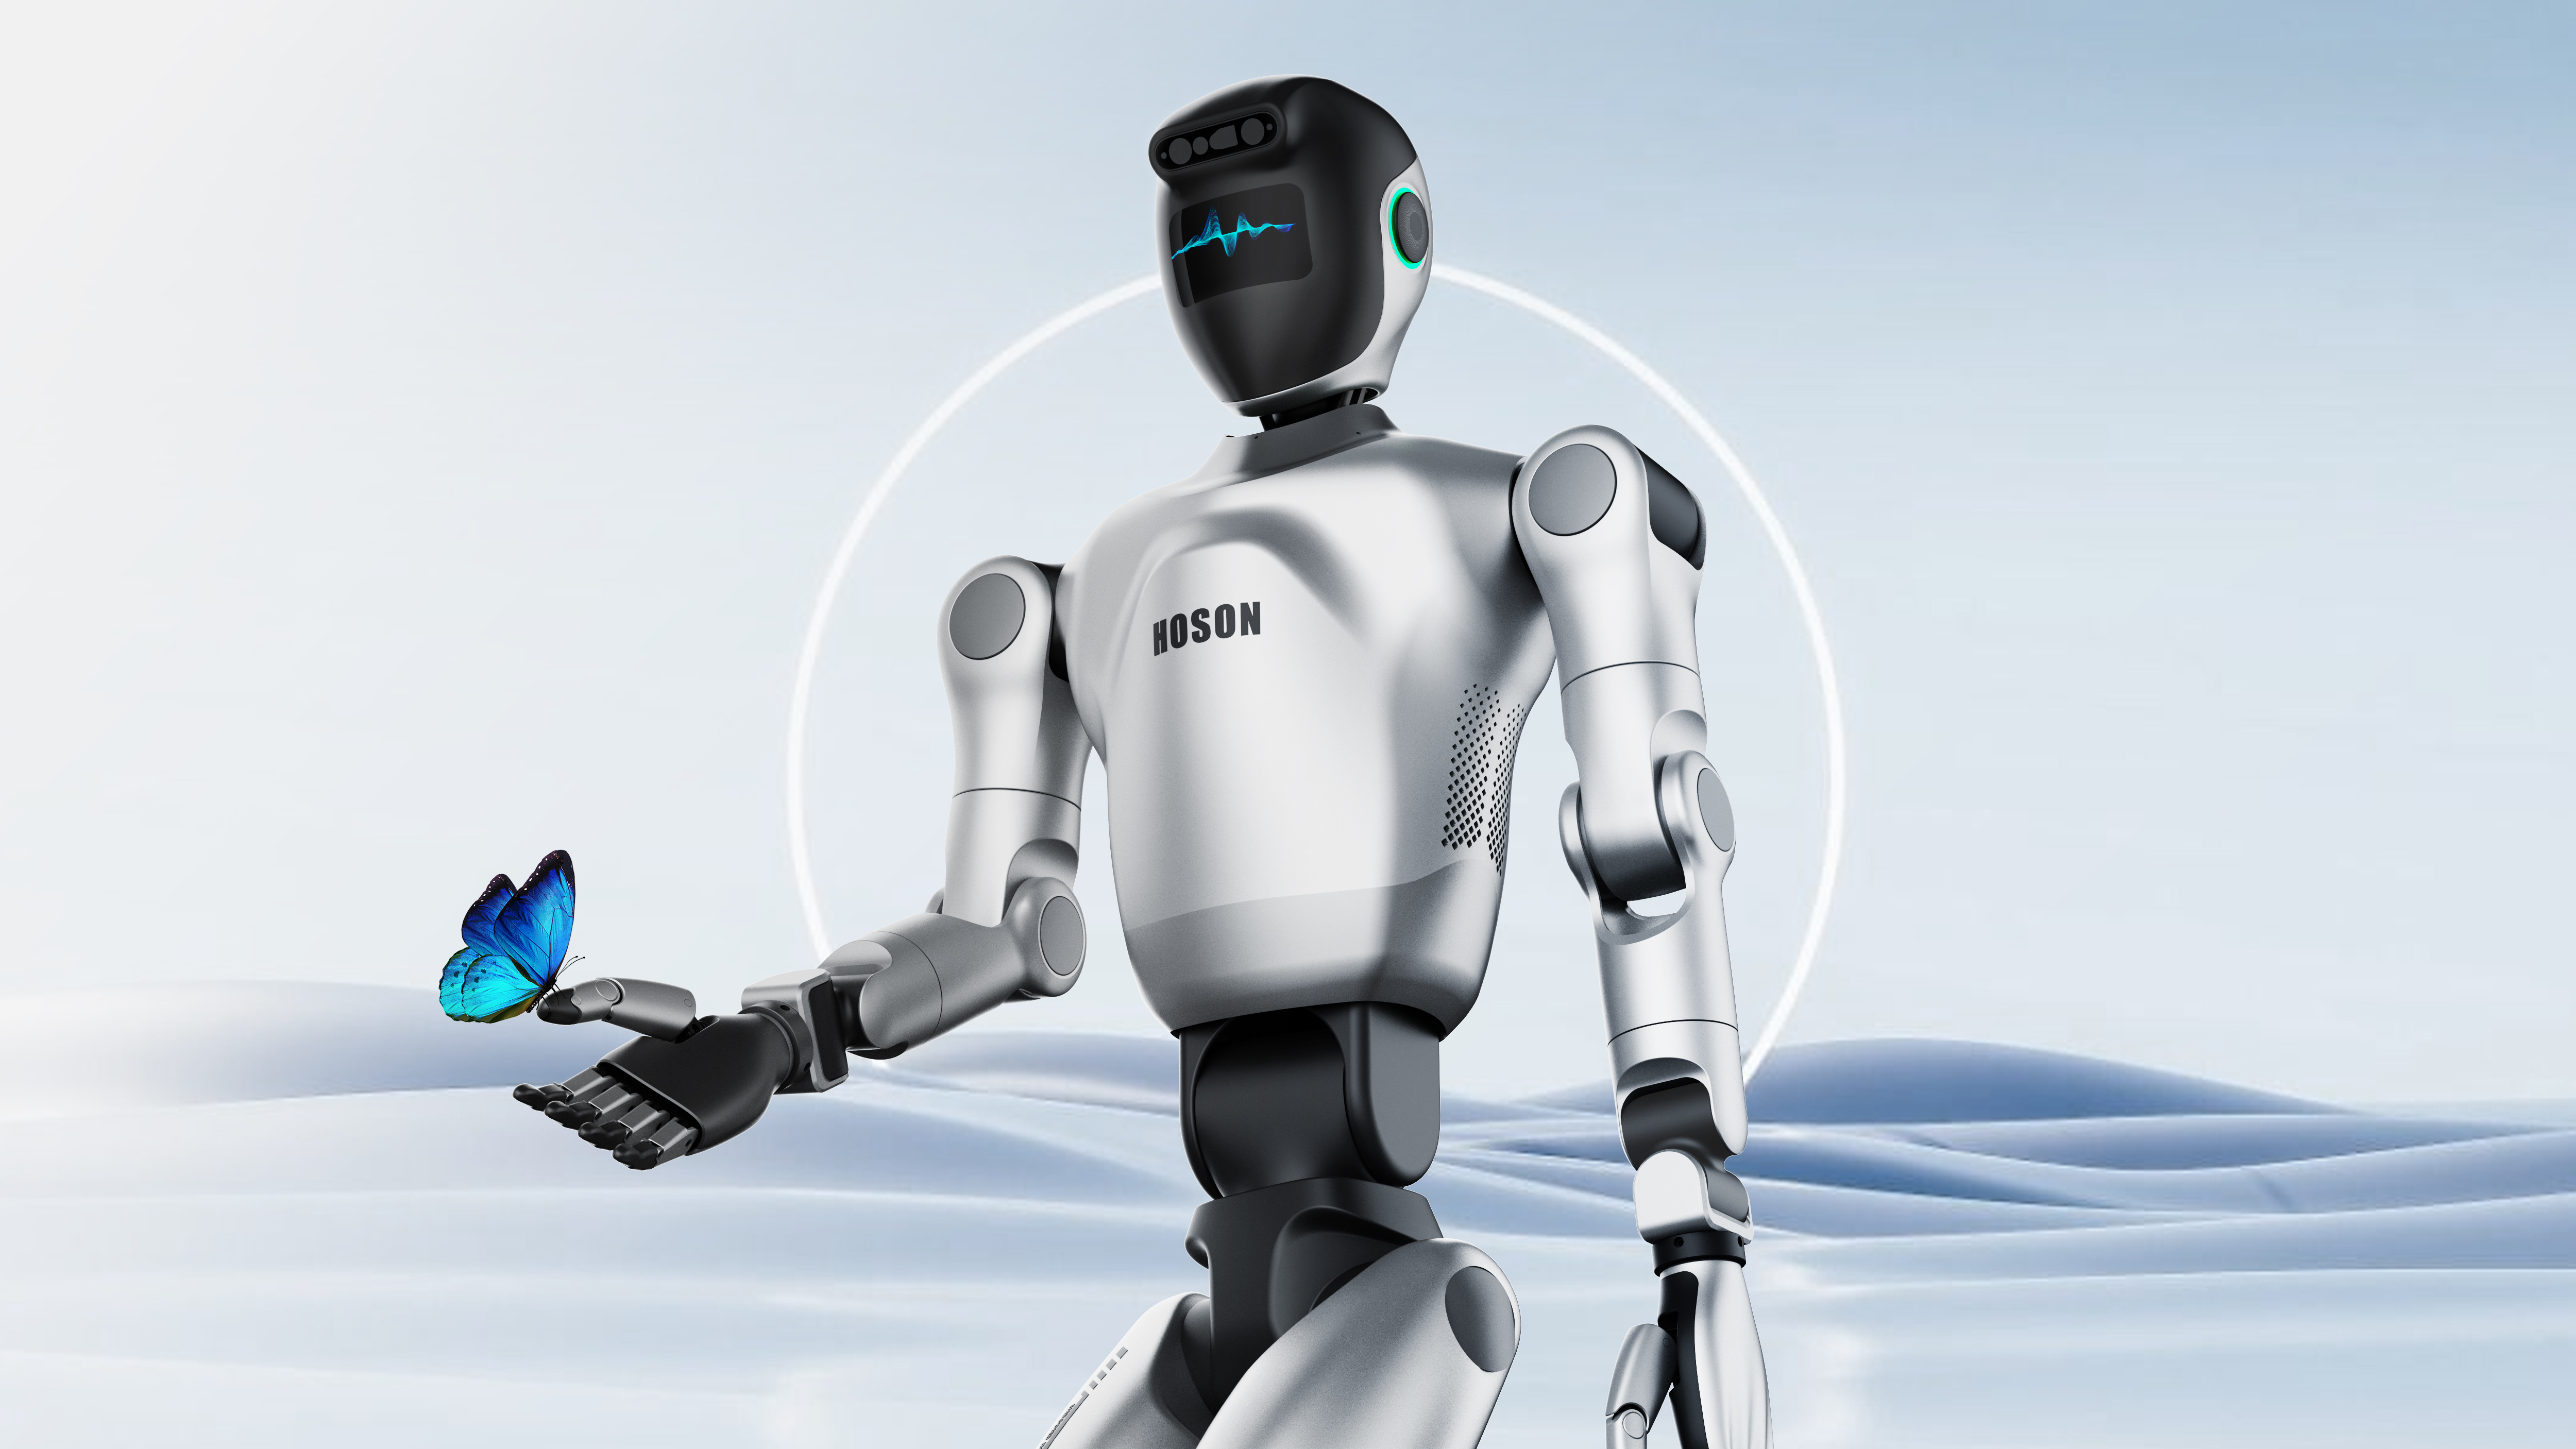
轮式双臂移动机器人的外观设计,首要任务是直观传达产品定位。服务于工业场景的产品,造型应强调力量感与可靠性,常采用硬朗的棱线与稳重的色彩方案;面向商用或家用场景的产品,则需在亲和力与科技感之间取得平衡,可通过圆润的曲面与柔和的灯光语言降低距离感。
双臂作为最具辨识度的部件,其布局直接影响整体视觉重心。设计时需确保双臂展开时姿态舒展、收拢时紧凑规整,避免"张牙舞爪"的凌乱感。此外,传感器(如激光雷达、深度相机)的安装位置既要满足功能需求,也应融入造型语言,做到"藏而不露",保持外观的整体性与简洁感。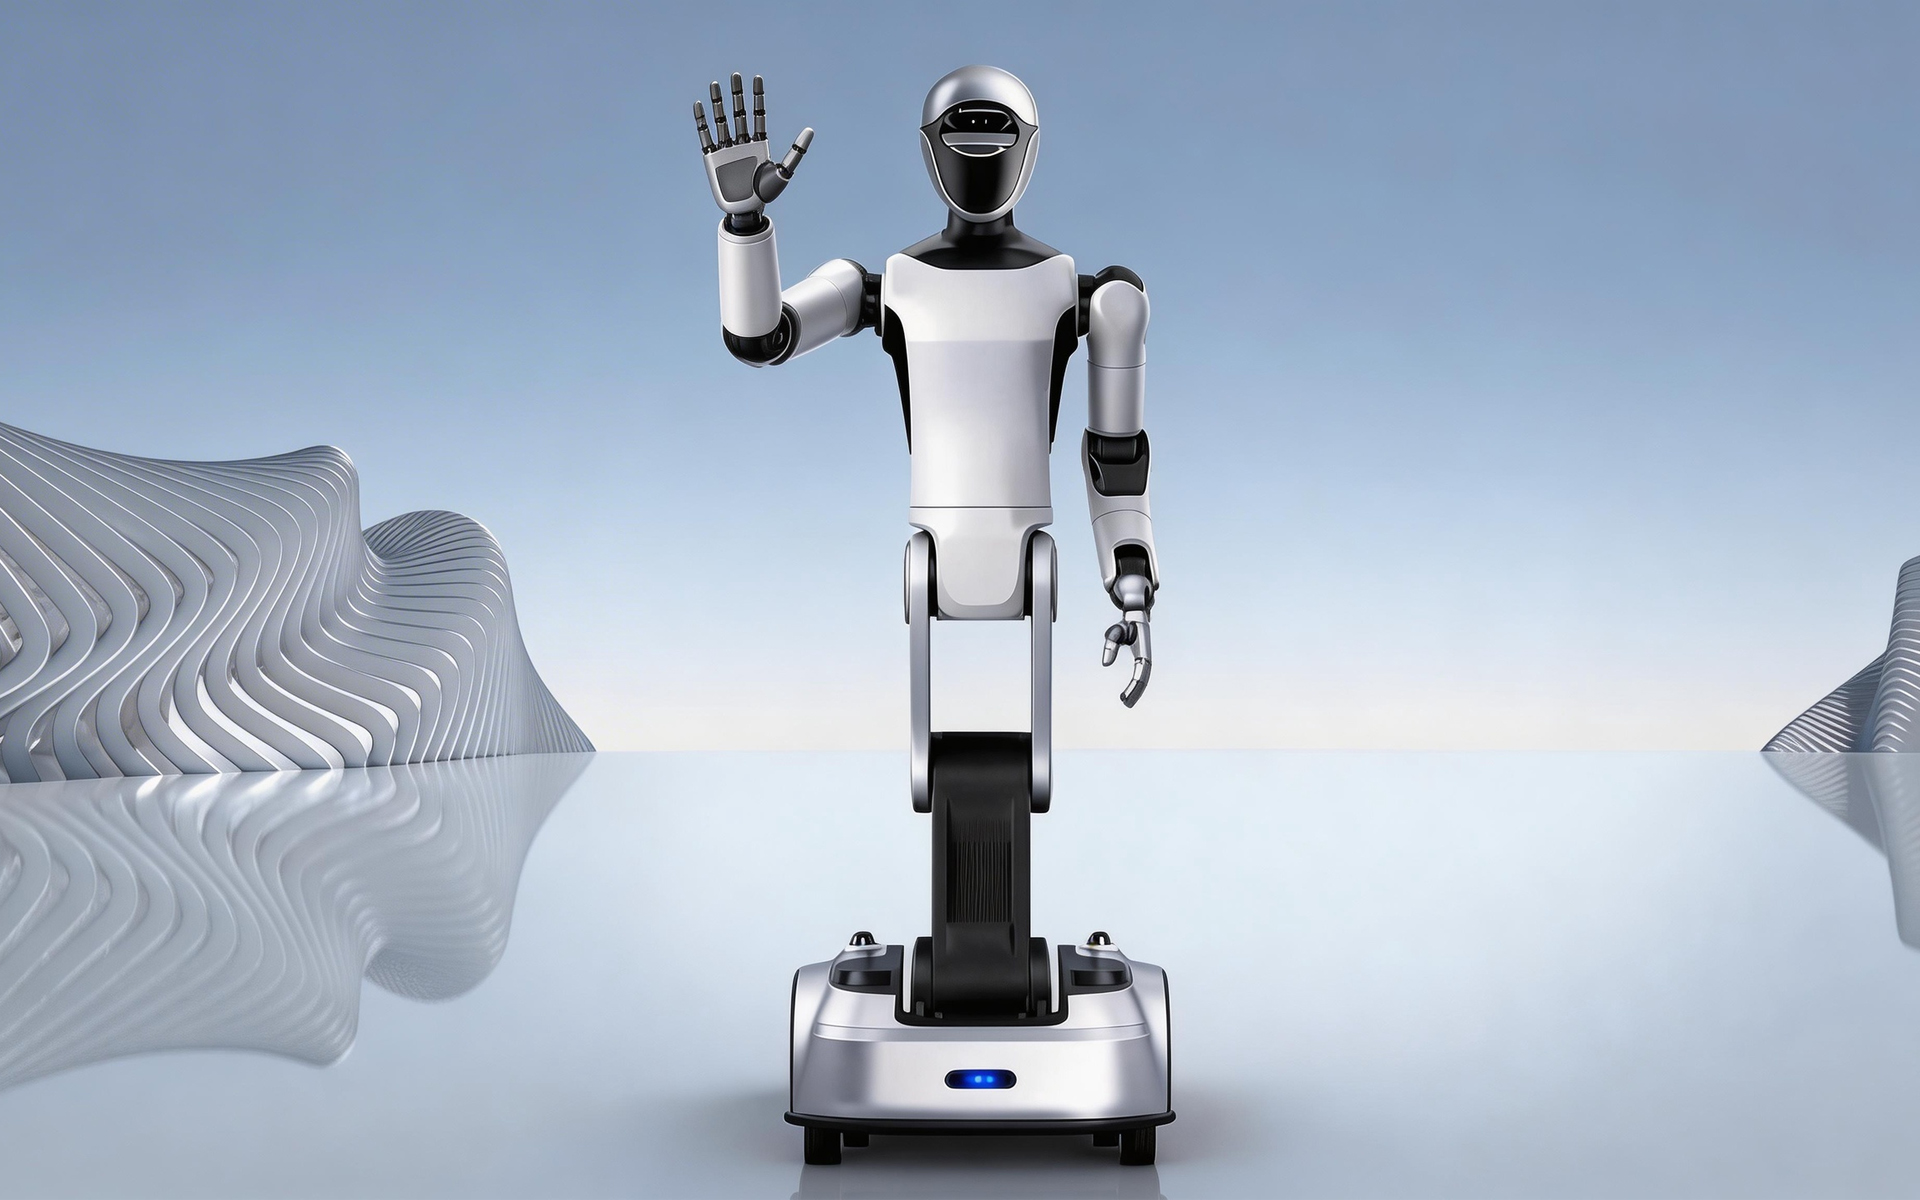
二、结构设计:稳定、刚性与轻量化的平衡
结构设计是轮式双臂移动机器人性能的基础。底盘部分需根据应用场景选择轮式方案——差速轮结构简单、转弯灵活,适用于平整地面;麦克纳姆轮或全向轮可实现平面内的任意方向移动,适合狭窄空间作业,但成本与能耗相对更高。
双臂结构设计的核心在于运动学与刚性的协调。设计前需明确臂展、负载与自由度需求,通过合理规划关节布置,确保双臂在工作空间内互不干涉且能完成协同操作。大臂与小臂的材质选择需在强度与重量之间权衡,铝合金与碳纤维是常见选择。关节处的减速器与电机选型直接决定重复定位精度,也是结构设计的重点。
移动底盘与双臂之间还需考虑振动隔离——移动时的颠簸会传导至机械臂末端,影响操作精度,设计中常通过减震机构与刚性骨架分区加以解决。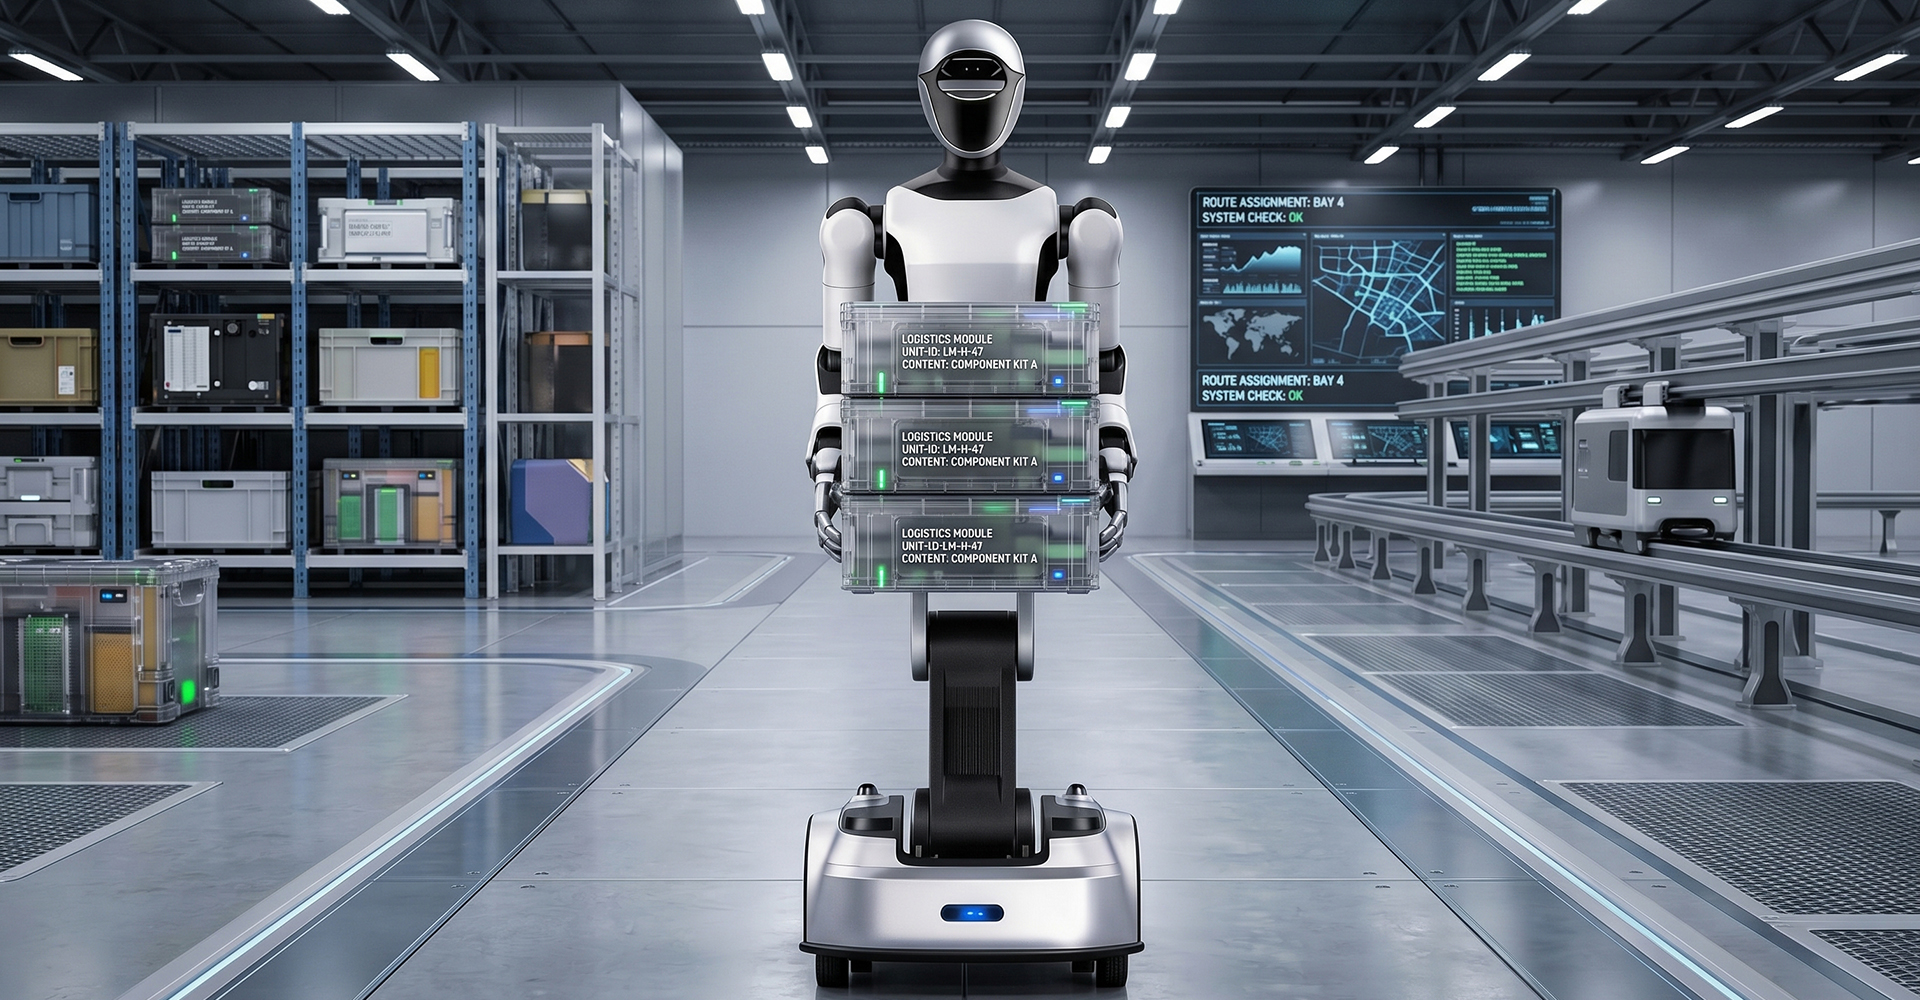
三、设计要点:系统性思维贯穿始终
重心与稳定性控制:电池、控制模块等重部件应尽量布置在底盘低位区域,降低整体重心;双臂在满载伸展工况下的倾覆风险必须通过仿真与实际测试双重验证。
模块化与维护性:关节、驱动、传感等单元宜采用模块化设计,便于维修更换与功能升级,缩短售后响应时间。
人机安全:周身需布置必要的碰撞检测与急停装置,外观上的边角处理应避免尖锐结构,符合人机协作的安全趋势。
环境适应性:根据使用场景的粉尘、温湿度条件确定防护等级与散热方案,户外场景还需考虑防水与光照适应性。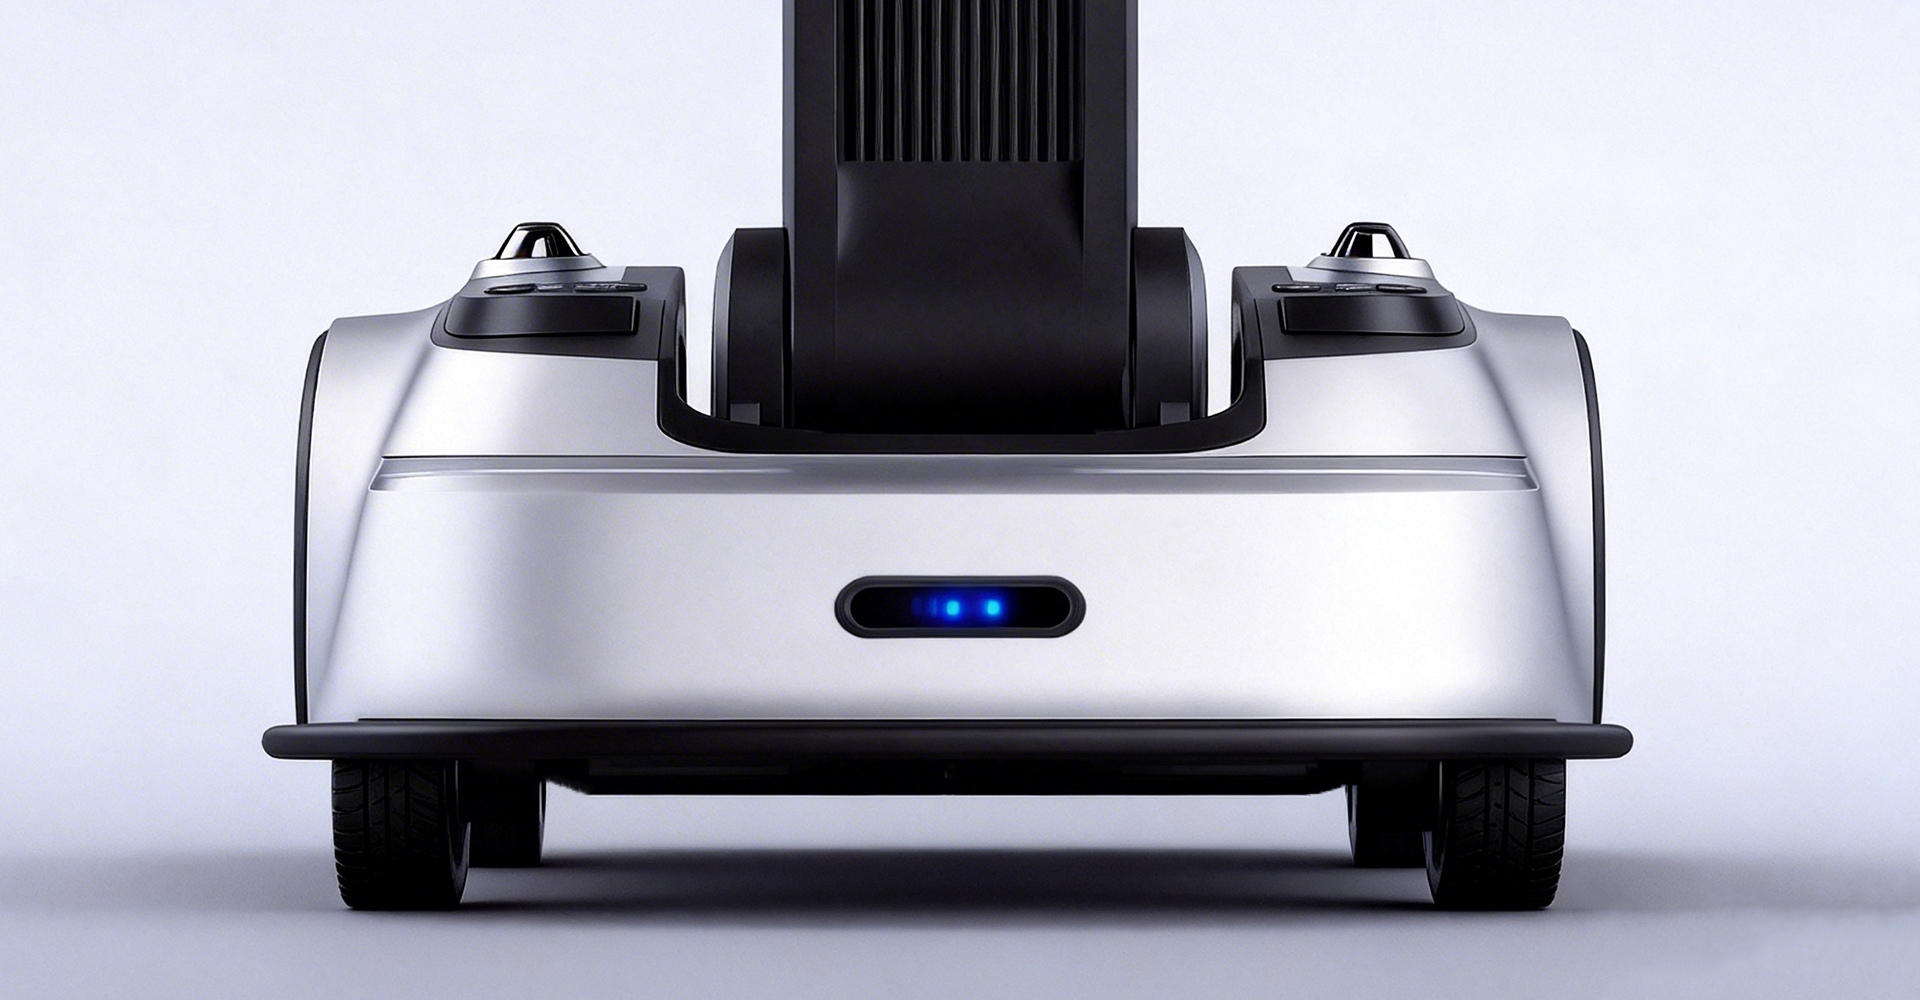
轮式双臂移动机器人的设计是一项系统工程,外观造型决定了产品的第一印象与市场接受度,结构设计奠定了性能与可靠性的根基。唯有以系统性思维统筹美学、力学与工程实现,才能打造出真正经得起市场检验的产品。